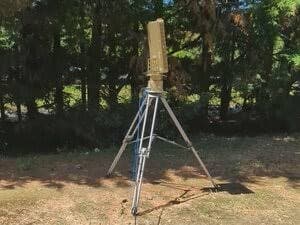
AERIS-10: radar open source
Radar de array em fase, 10,5 GHz, hardware e software 100% abertos.
Quem comentou RADAR no vídeo, bem-vindo(a). Pra quem só quer o repositório, está aqui, sem rodeio:
github.com/NawfalMotii79/PLFM_RADAR
Se quiser entender o que é, como funciona por dentro e por que esse projeto virou febre no GitHub, continua lendo.
O que é
O nome completo do projeto é AERIS-10: Open Source Pulse Linear Frequency Modulated Phased Array Radar. É um radar de array em fase, de baixo custo, que opera em 10,5 GHz usando modulação PLFM (pulse linear frequency modulation). Hardware e software saem completos: esquemáticos, layout de placa, firmware e GUI, tudo liberado.
O objetivo declarado pelo criador é democratizar radar de array em fase: dar pra pesquisador de universidade, startup de drone e maker avançado uma plataforma pra experimentar com beamforming, compressão de pulso, processamento Doppler e rastreamento de alvo, sem precisar comprar equipamento militar ou industrial.
Criado por Nawfal Motii, da ABAC INDUSTRY. Segundo o próprio criador, o projeto "começou numa pequena oficina em Marrocos". Hoje o repositório passa de 26,5 mil estrelas e quase 6 mil forks no GitHub, menos de sete meses depois de criado. Ainda está em fase alpha, com features em desenvolvimento ativo.
As duas versões
| AERIS-10N (Nexus) | AERIS-10X (Extended) | |
|---|---|---|
| Alcance máximo | 3 km | 20 km |
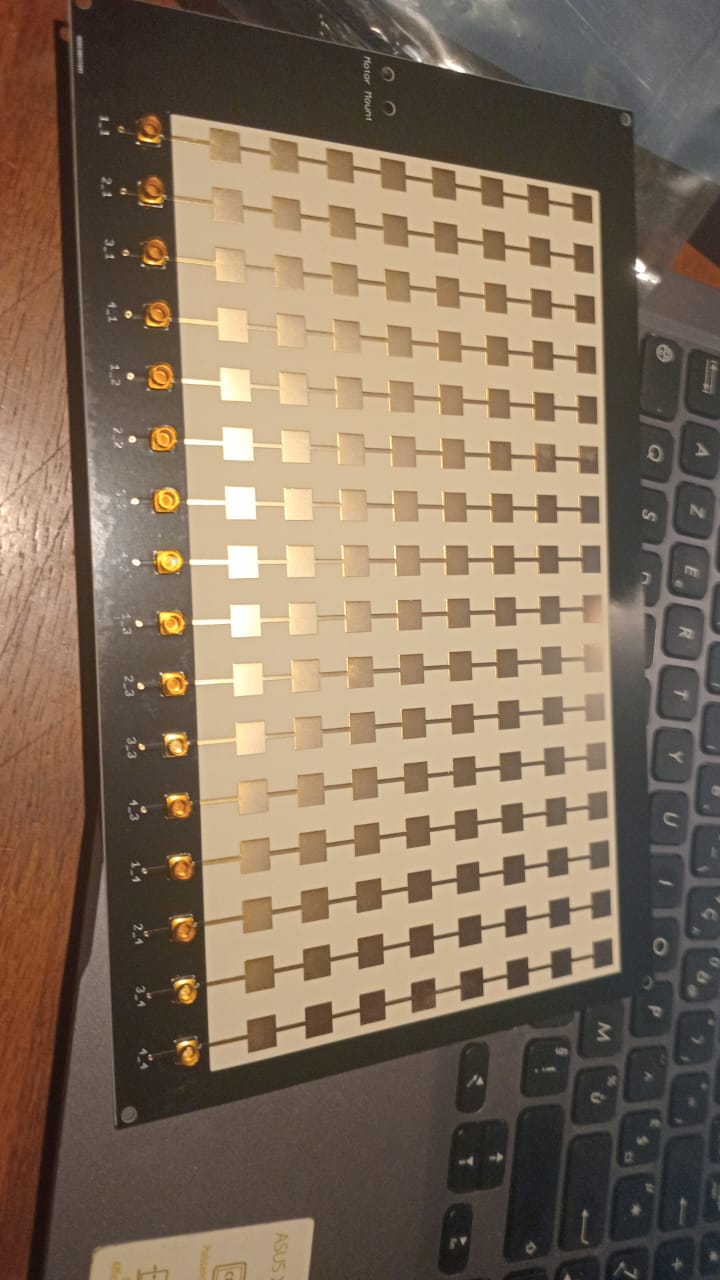
| Antena | Array de patch 8×16 | Guia de onda ranhurado 32×16, preenchido com dielétrico |
| Potência de saída | ~1W × 16 canais | 10W × 16 canais (amplificador GaN) |
| Direcionamento de feixe | Eletrônico, ±45° em elevação e azimute | Eletrônico, ±45° em elevação e azimute |
| Varredura mecânica | 360°, motor de passo | 360°, motor de passo |
Arquitetura do sistema
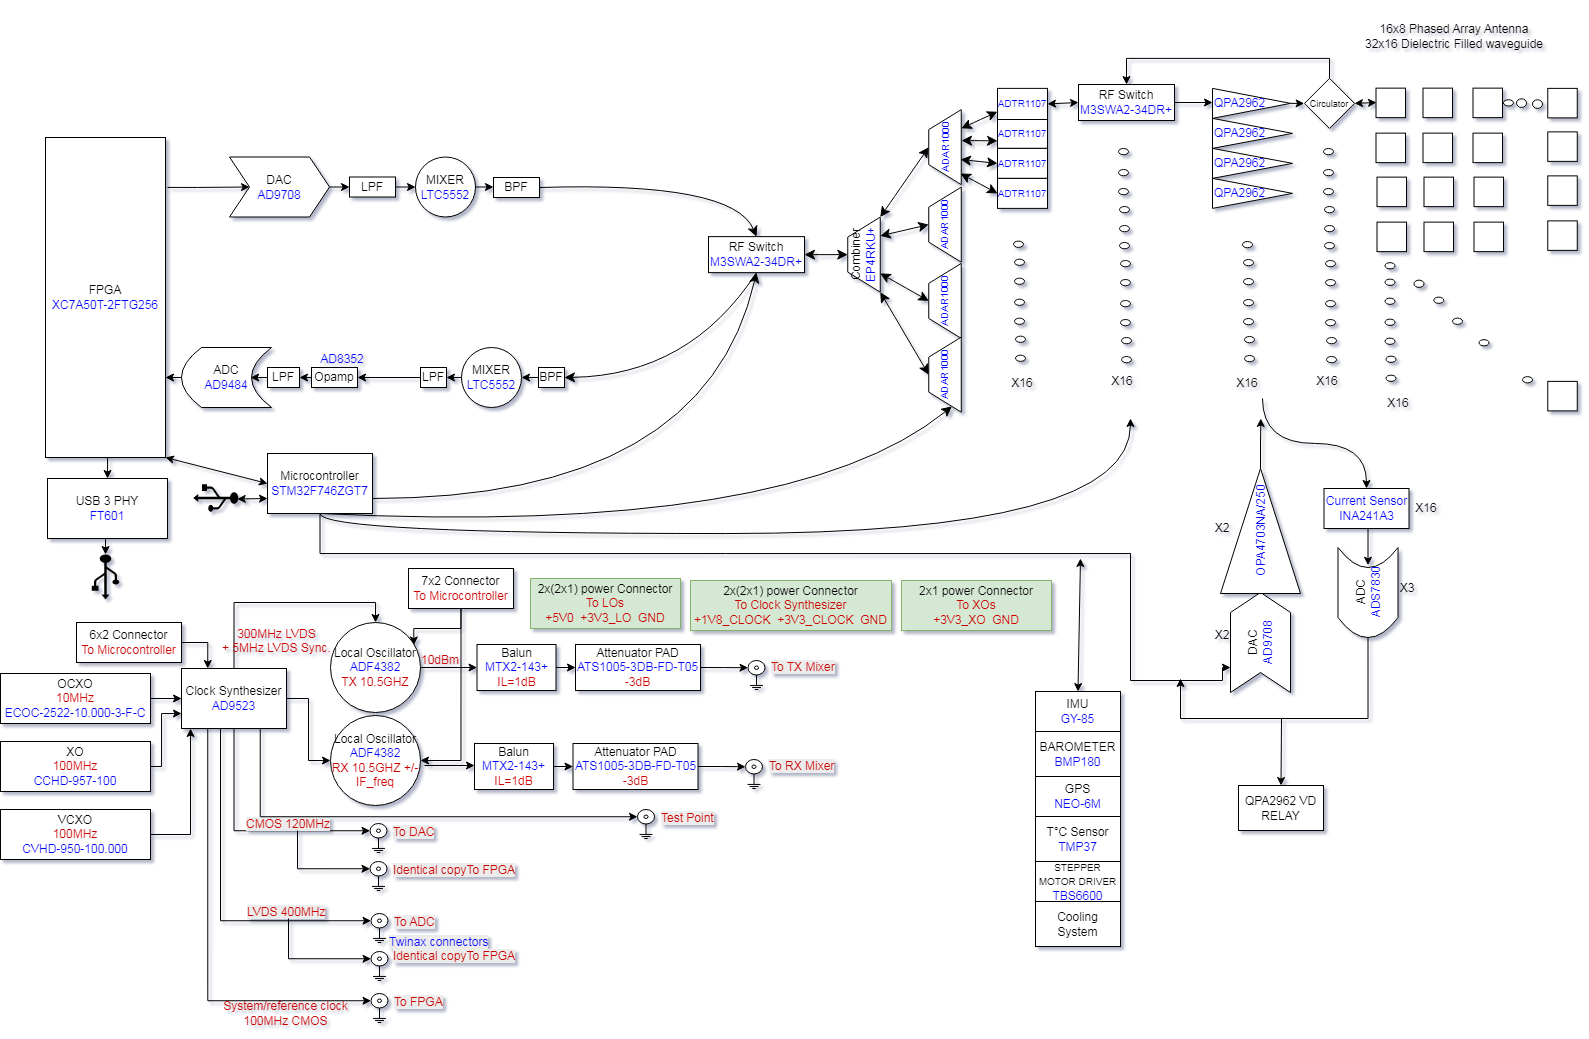
O sistema se divide em subsistemas separados, cada um numa placa própria:
Placa de gerenciamento de energia. Entrega todos os níveis de tensão que os outros componentes precisam, com filtragem e sequenciamento controlados pelo microcontrolador.
Placa sintetizadora de frequência. Usa um gerador de clock de baixo jitter (AD9523-1) que distribui referências de clock sincronizadas em fase para os sintetizadores de RX e TX (ADF4382), o DAC, o ADC e a FPGA.
Placa principal. Reúne o DAC que gera os chirps do radar, dois misturadores de micro-ondas LTC5552 (up-conversion e down-conversion de IF), quatro deslocadores de fase ADAR1000 de 4 canais cada (beamforming nas cadeias de RX e TX) e 16 chips de front-end ADTR1107, usados tanto como amplificadores de baixo ruído na recepção quanto como amplificadores de potência na transmissão.
A FPGA XC7A50T, na placa principal, processa o sinal do radar inteiro: gera os chirps PLFM pro DAC, lê os dados brutos do ADC, roda um controle automático de ganho híbrido (um laço que atravessa FPGA, STM32 e GUI), faz a conversão I/Q em banda base, decimação, filtragem, FFT, compressão de pulso e o processamento de Doppler, MTI e CFAR. Toda essa cadeia sai pela interface USB.
O microcontrolador STM32F746xx cuida de tudo que não é processamento de sinal pesado: sequenciamento de energia, comunicação com a FPGA, configuração do gerador de clock e dos sintetizadores, controle dos deslocadores de fase pro sequenciamento de pulsos do radar, leitura de GPS (módulo UM982, usado pra centralizar o mapa da GUI e marcar a posição de cada detecção) e da IMU GY-85 (correção de pitch/roll nas coordenadas do alvo), além de monitorar temperatura via termistores e ligar os coolers automaticamente quando algum canal passa do limite.
Na versão AERIS-10X, 16 placas de amplificador de potência entram em cena, cada uma com um GaN QPA2962 de 10W, responsáveis pelo alcance estendido.
Como o sinal percorre o sistema
- O DAC gera os chirps LFM.
- Os misturadores LTC5552 fazem a conversão de frequência, subindo pra transmissão e descendo pra recepção.
- Os deslocadores de fase ADAR1000 direcionam o feixe, controlando os 16 elementos da antena.
- A FPGA processa o sinal recebido: captura o ADC, converte pra banda base, decima, filtra, comprime o pulso e roda Doppler, MTI e CFAR.
- O STM32 cuida da gestão do sistema: energia, periféricos, GPS, IMU e motor de passo.
- A GUI em Python mostra os alvos detectados em tempo real, com mapa integrado.
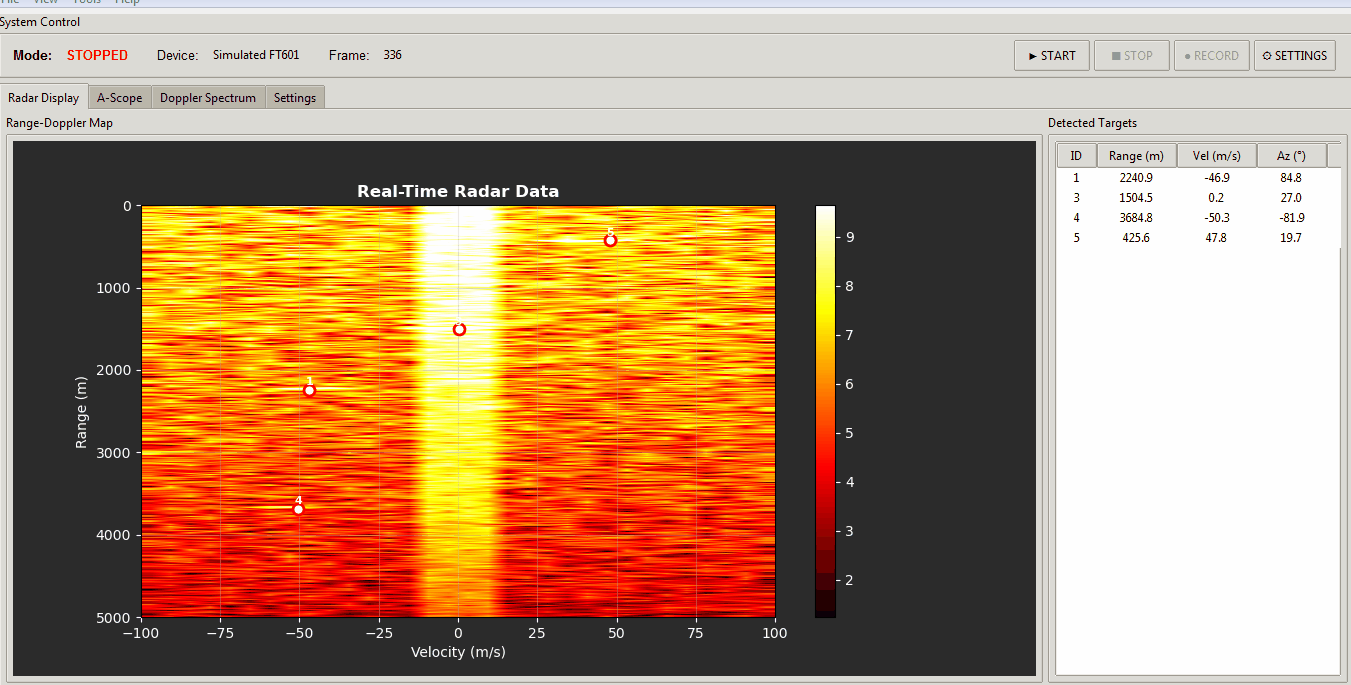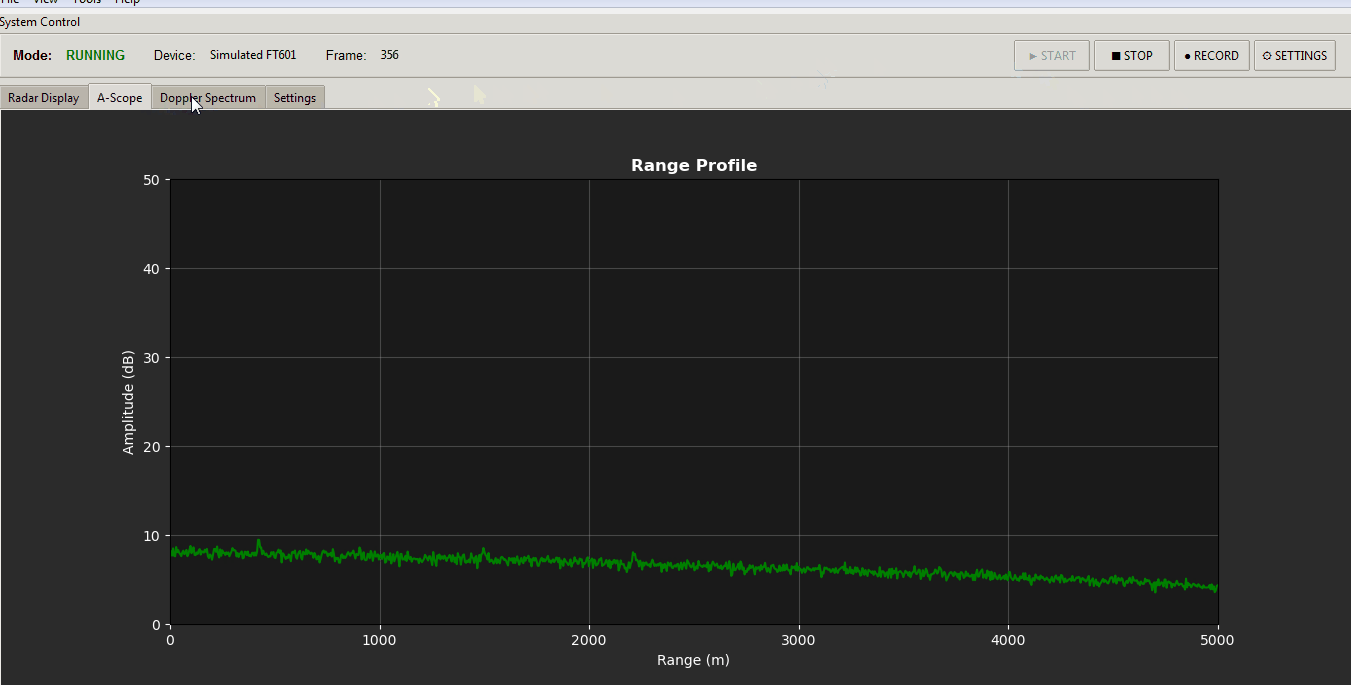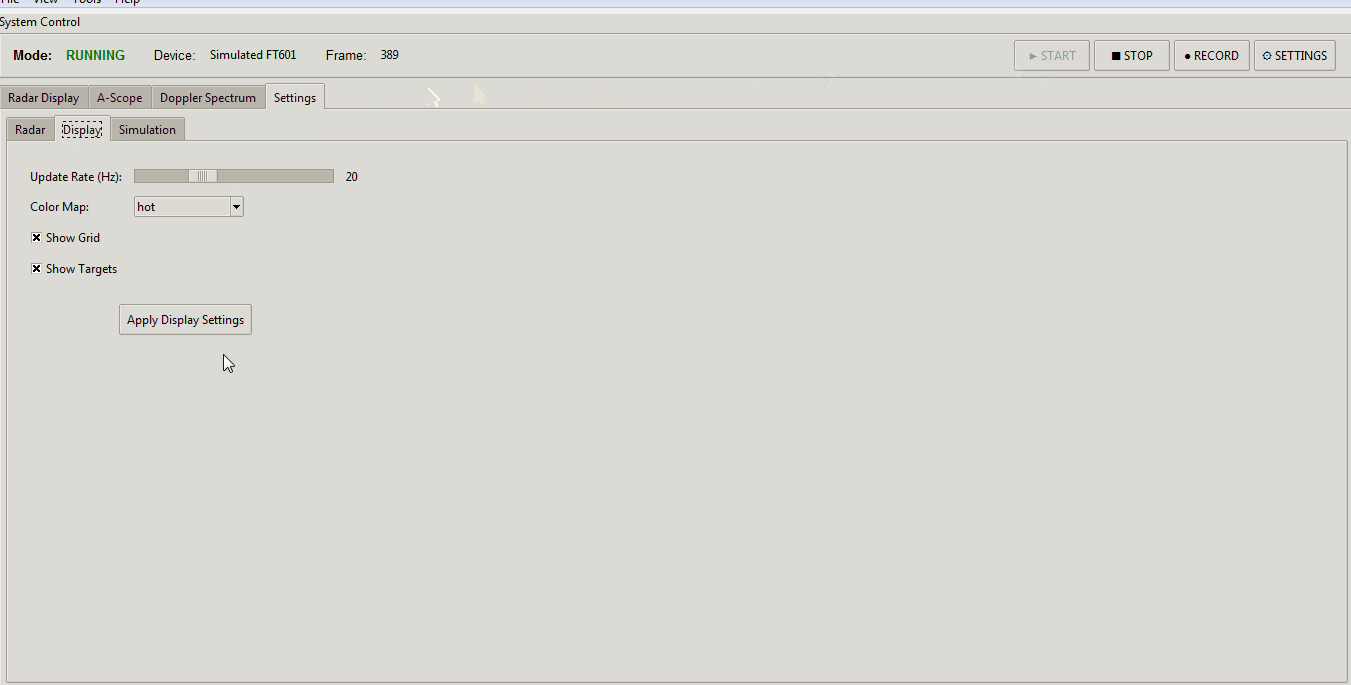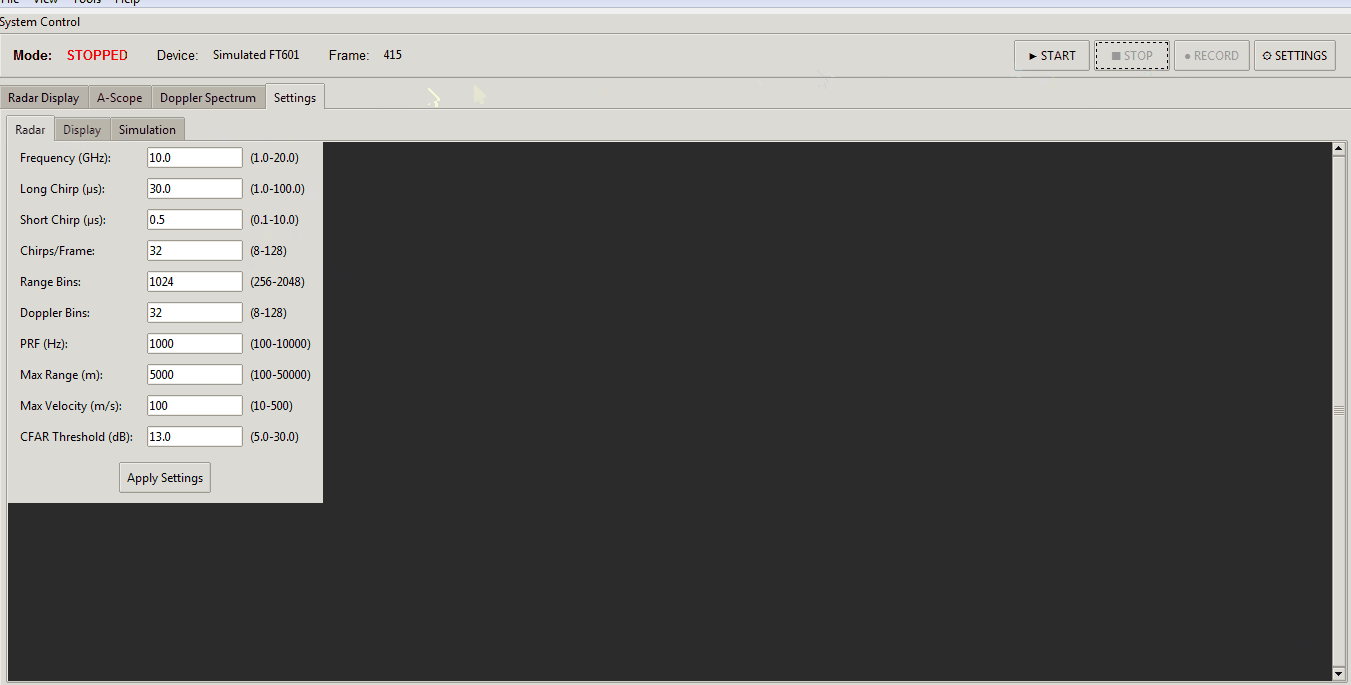
Essa captura é da versão V6 da GUI. O próprio repositório já marca essa versão como descontinuada: hoje as interfaces ativas são a V65 (Tk) e a V7 (PyQt6). Fica como referência visual de como o radar mostra os alvos detectados, mesmo que a tela mude entre versões.
Primeiros passos pra montar
O README deixa claro que isso é um projeto de hardware de verdade, não um tutorial de fim de semana. Pré-requisitos: noção de princípios de radar, experiência com montagem de placa, Python 3.8+ pra GUI e Vivado pra mexer no processamento de sinal da FPGA.
A sequência de montagem: pedir as PCBs a partir dos arquivos de produção, levantar os componentes pela lista de materiais (BOM), montar seguindo os esquemáticos, escolher o array de antena certo pra versão escolhida e resolver o invólucro pelos desenhos mecânicos disponíveis no repositório.
Por que duas licenças
O projeto começou inteiro sob MIT. A comunidade (o repositório credita um colaborador, gmaynez) apontou que MIT não cobre as proteções legais que hardware físico de RF de alta potência precisa, e o criador mudou:
- Hardware (esquemáticos, layout de PCB, lista de materiais, desenhos mecânicos): CERN Open Hardware Licence v2, Permissiva (CERN-OHL-P). Define claramente o que é hardware, documentação e produto derivado, inclui proteção de patente pra quem contribui e pra quem usa, e limita melhor a responsabilidade, o que importa quando o produto final emite RF de potência.
- Software e firmware (código da FPGA em VHDL/Verilog, firmware do STM32, GUI e utilitários em Python): segue em MIT, do jeito mais permissivo possível.
Quem usa, modifica ou até vende produto baseado no hardware pode, desde que mantenha os avisos de copyright originais e distribua qualquer modificação sob a mesma licença, em formato fonte.
Documentação e como contribuir
A documentação completa (arquitetura, log de implementação, guia de bring-up de hardware, relatórios de teste, notas de versão) está publicada em NawfalMotii79.github.io/PLFM_RADAR, gerada a partir da pasta /docs do próprio repositório.
O projeto aceita contribuição de engenheiros de RF (revisão de design, otimização de antena), desenvolvedores de FPGA (pipeline de processamento de sinal), desenvolvedores de software (GUI e SDK em Python) e beta testers de universidades, startups de drone e makers avançados. Dúvida técnica ou bug, o canal é abrir uma issue no próprio repositório, pra a comunidade inteira acompanhar a resposta.
O recado do criador
Numa atualização do próprio README, quando o repositório passou de 19 mil estrelas (hoje já passa de 26,5 mil), Nawfal Motii escreveu:
Esse projeto começou numa pequena oficina em Marrocos. Hoje, 19 mil engenheiros no GitHub já deram estrela nele. Isso me diz que radar open source importa, que sensoriamento acessível faz falta, e que engenheiro quer construir, não só comprar.
Repositório de novo, pra não perder: